Beladung Transportroboter:
Der HUSKY Unmanned Ground Vehicle von Clearpath Robotics ist eine robuste und
geländegängige Roboterplattform, die für vielfältige Anwendungen wie Forschung und
Entwicklung, autonomes Fahren, Umweltüberwachung und Logistik eingesetzt wird.
Diese Plattform ist darauf ausgelegt, autonom in verschiedenen Umgebungen zu ope-
rieren und dabei Hindernisse zu erkennen, Routen zu planen und sich in unbekannten
Gebieten zu bewegen.
Die Mobilität des HUSKY wird durch Räder oder Raupen gewährleistet, und die
Plattform verfügt über autonome Navigationsfunktionen, die es dem Roboter ermög-
lichen, sich sicher durch komplexe Umgebungen zu bewegen. Die Ausstattung mit
einer Vielzahl von Sensoren wie Kameras, LIDAR und GPS ermöglicht dem HUSKY
die präzise Erfassung seiner Umgebung.
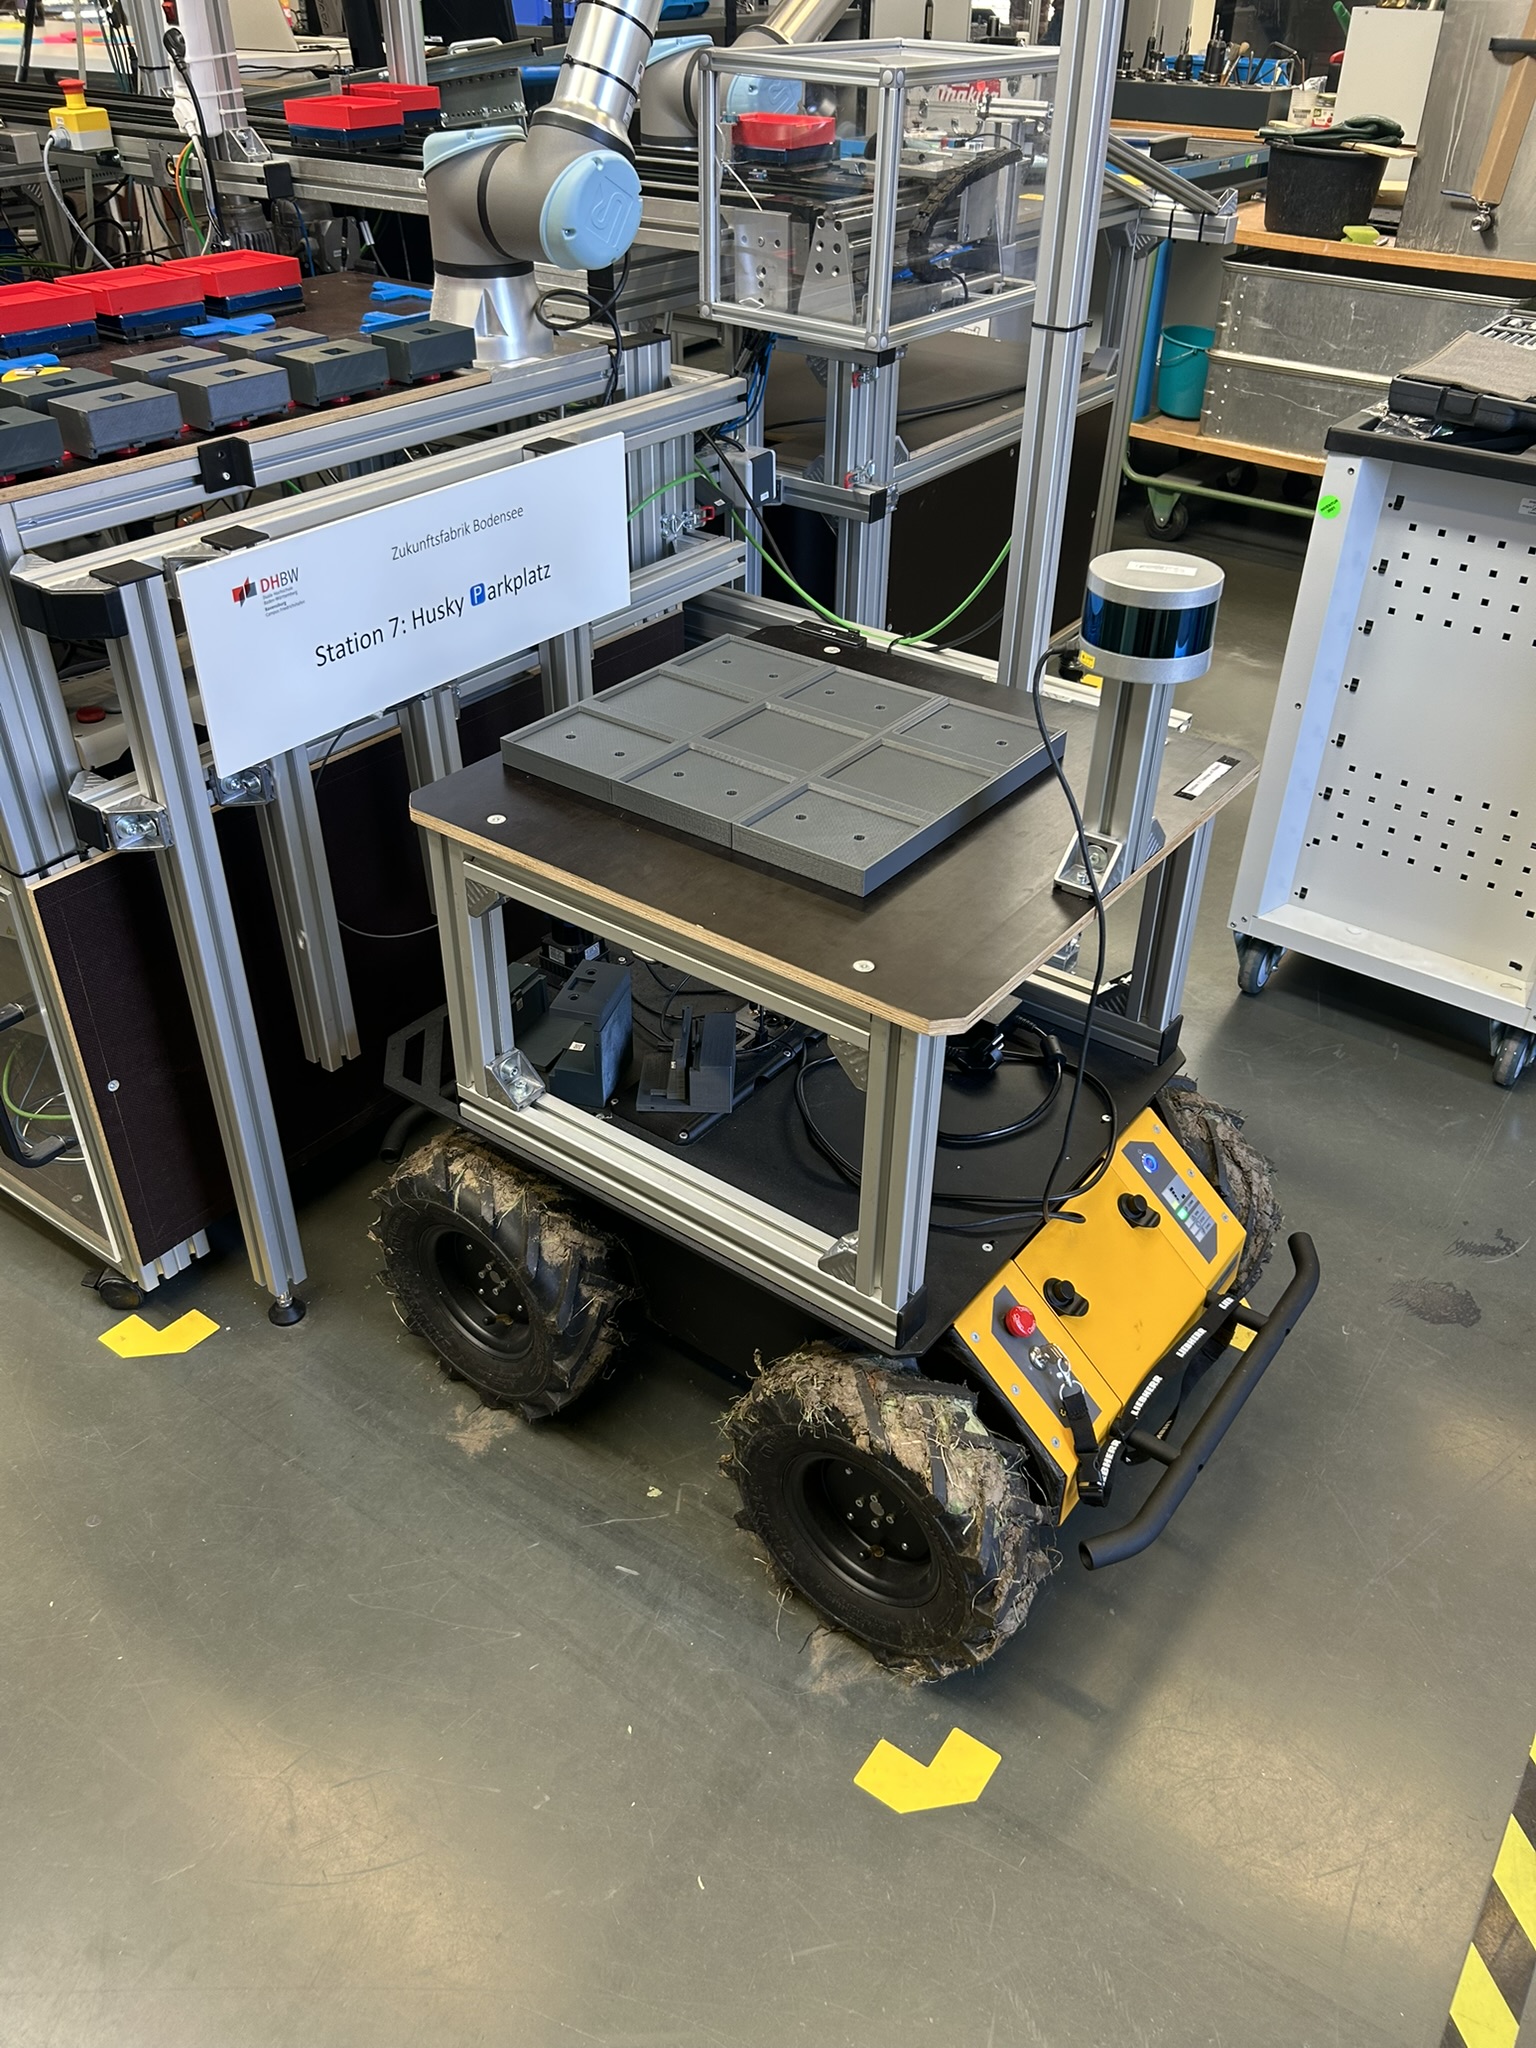
Nach erfolgter Endprüfung werden die Gutteile an das Transportsystem übergeben und zur Lernfabrik im Regionales Innovations-und Technologietransfer Zentrum (RITZ) transportiert. Beim Belt-Feeding wird die zuverlässige Lageerkennung am Husky durch den Einsatz eines modernen 2D-Sensors gewährleistet. Dort findet sich eine automatisierte Schraubstation, gefolgt von einer Richtigkeitsprüfung an einem weiteren Endprüfstand, bevor das Produkt eingelagert und für die Demontage vorbereitet wird.
Die Demontage erfolgt im gleichen Kreislauf wie die Montage.
Mittels eines weiteren Roboters werden Ausschussteile sowie Nacharbeitsteile ausgeschleust.
Zu den Studienarbeiten: