SPS
In den folgenden Seiten wird erläutert, was die Anlage kann und wie sie zu bedienen ist. Es ist empfehlenswert die Programm Doku durchzulesen. Dort wird genau erklärt, wie die einzeln Station ablaufen und wie man den Code um Funktionalitäten ergänzen kann.
Für einen schnellen Start in der Montage, ist das Magazin mit 8 Bauteilen zu bestücken im Pattern 4x2. Der Husky muss leer sein. Bei der Demontage hingegen ist der Husky voll und die Magazine an Station 6 leer. Die Magazine dürfen erst nach expliziter Aufforderung aufgefüllt bzw. geleert werden und dann am HMI quittiert werden.
Die SPS hat keine Möglichkeit die Anzahl der Bauteile im Magazin zu überwachen.
Die Anlage im PTZ ist das Gegenstück zu der Anlage im IWT. Ziel ist es über beide Anlagen einen Raspberry-PIE automatisiert zu fertigen. Im PTZ wird das Grundgerüst gefertigt.
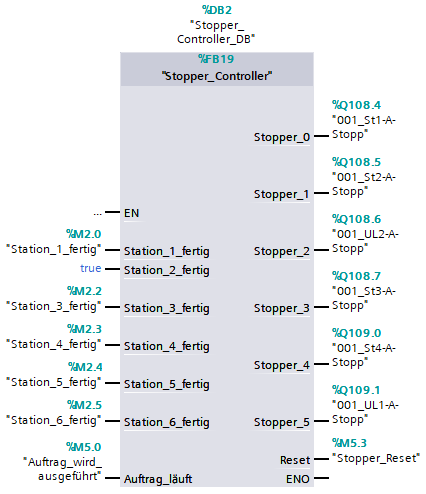
Die Anlage besteht aus 6 Stationen und ist so ausgelegt, dass alle Stationen fertig sein müssen, damit die roten Werkstückträger weiterfahren. Alle Stopper schalten gleichzeitig, wenn jede Station fertig ist. Jede Station hat unterschiedliche Bedingungen, um in den fertig Status zu kommen. Hierfür die Studienarbeit T3200 der Gruppe SPS, Vernetzung und Steuerung anschauen. Im Kapitel SPS ist das Programm, sowie alle Bausteine im Detail beschrieben.
Inbetriebnahme
Alle Roboter müssen hochgefahren werden. Das sind die Roboter an Station 1, Station 3 und Station 6. Der Schaltschrank muss eingeschaltet werden und der Kompressor für die Druckluft an sein. Bei Fragen bezüglich der Druckluft und der Roboter an Hr. Müller wenden.
Schaltschrank einschalten
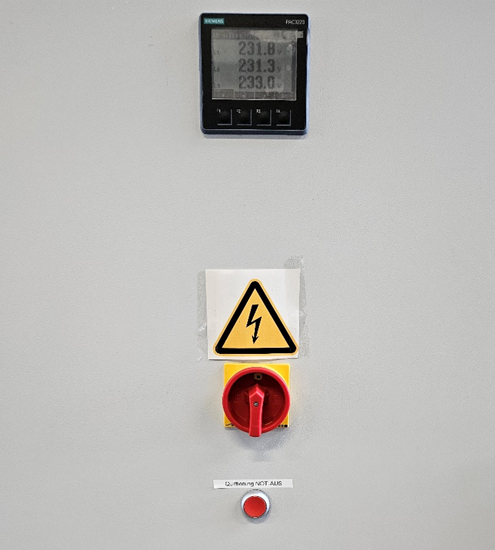
Der Schalter muss in die vertikale On-Position gedreht werden und anschließend der rote Quittier-Knopf einmalig gedrückt werden. Damit werden die Sicherheitsrelais zurückgesetzt. Im Falle eines Not-Halts zeigt das HMI an das die Sicherheitsrelais nicht zurückgesetzt werden, beim Einschaltvorgang allerdings nicht.
Station 1
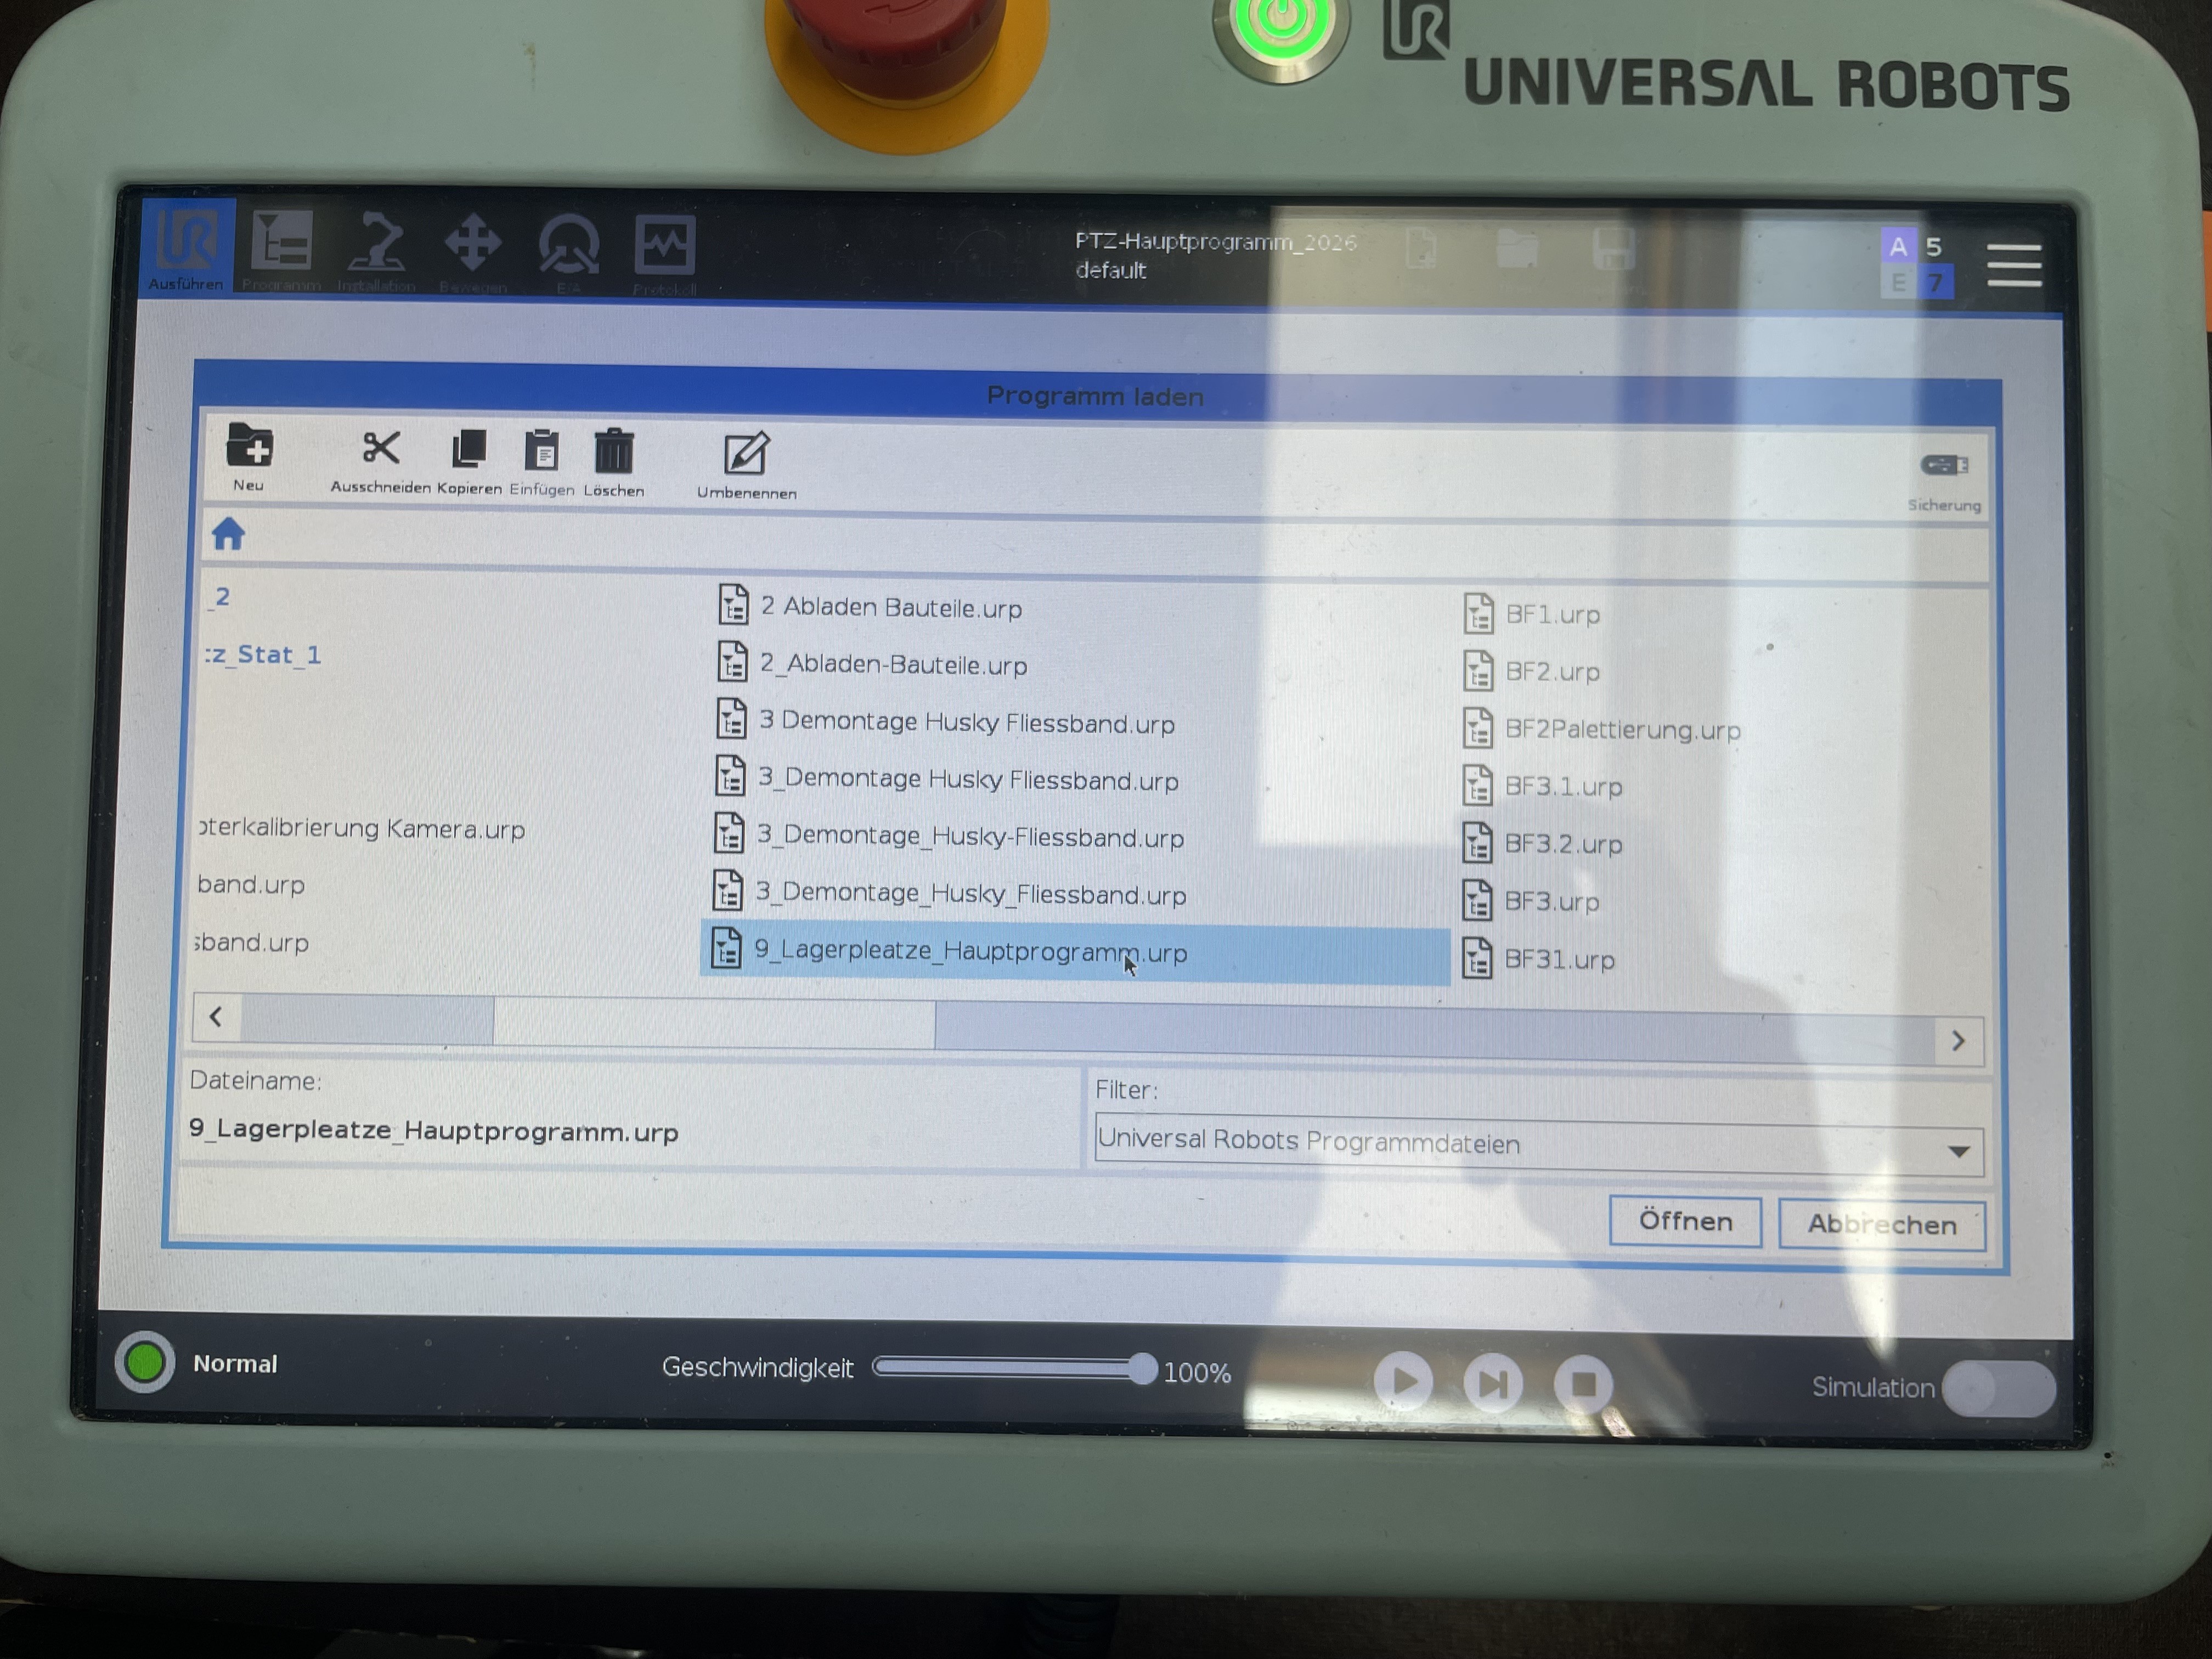
Der Roboter muss über das Touch Panel gestartet werden und das Programm: "PTZ-Hauptprgrogamm_2026.urp" geladen werden. Anschließend muss der Roboter noch initialisiert werden. Zum Aufrufen des Startbildschirms muss in der unteren linken Ecke auf farbige Lampe gedrückt werden.
Station 1 besitzt 3 unterschiedliche Arbeitszustände:
- Großes Werkstück aus dem Magazin auf die Carrier auf dem Förderband legen. Bedingt durch den Aufbau können 10 Bauteile nacheinander aufgelegt werden. Anschließend muss der das Magazin befüllt werden und am HMI die passende Taste gedrückt werden, um mehr als 10 Teile zu fertigen.
- Fertige Bauteile von Station 6 auf den Husky legen. Maximale Anzahl an Montagestücken sind 9 Werkstücke. Wenn der Husky voll ist, muss dieser geleert werden und die passende Taste auf dem HMI gedrückt werden, um mehr als 9 Teile fertig zu stellen.
- Demontage-Prozess: Die Bauteile, die vom IWT, auf dem Husky kommen werden vom Husky auf das Förderband gestellt.
Zustand 1 und Zustand 2 können Gleichzeitig anfallen, in diesem Fall wird der Roboter immer Zustand 1 präferieren und dann in Zustand 2 wechseln. Wenn das Roboter-Magazin leer ist, wird Zustand 1 übersprungen, sodass fertig montierte Teile weiterhin auf den Husky gelegt werden, wodurch ein erster Transport möglich wäre.
Station 2 QR-Scanner
QR-Code scannen. Prinzipielle Funktion im SPS-Programm vorhanden. Eine nicht vorhandene Datenbank führt zur Überbrückung der Station. QR-Code Position auf den Bauteilen wurde geändert. QR-Scanner müssen neu eingelernt und eventuell sogar umgehängt werden.
Station 3 Bin-Picking
Das Bin-Picking ist eine eigenständige Station und wurde vom Team der Produktionsoptimierung und -Planung gemanagt. Dennoch, um einen vollständigen Montage-Prozess zu fahren, muss das Bin Picking dazugeschaltet werden.
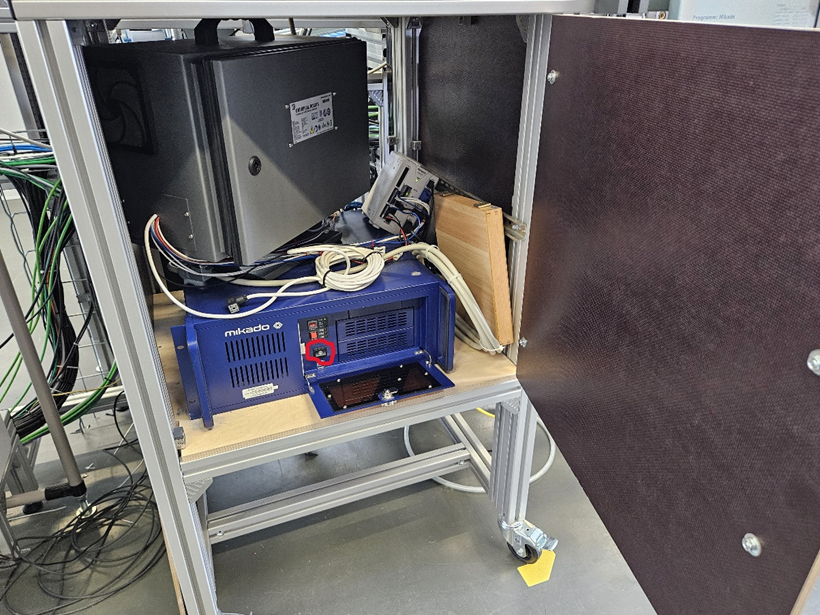
Der Computer vom Bin-Picking muss eingeschaltet werden.
Anschließend auf dem Desktop "Mikado_Hauptprogramm_2026" öffnen und das Programm mit Messen oder ohne Messen starten.
Dann muss der Roboter ebenfalls über das Touch Panel eingeschaltet werden. Nach dem Hochfahren muss links oben im Eck auf Datei gedrückt werden und anschließend Datei laden.
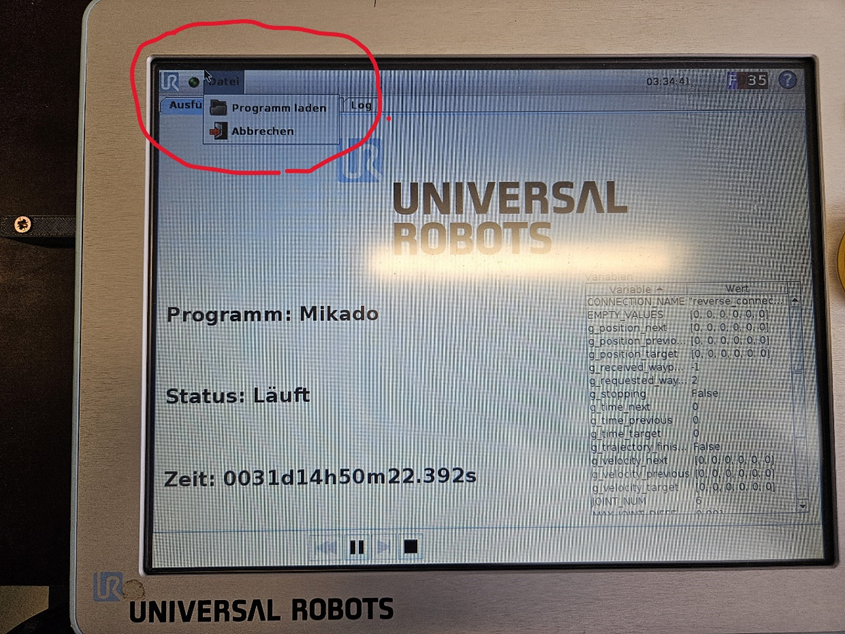
In dem Auftauchenden Menü „Mikado_Neu.urp“ auswählen. Danach muss der Roboter noch gestartet werden.
Da die Anlage in einer Pipeline Struktur fertigt, ist jede Station nur so schnell wie die langsamste, was Bin-Picking zum Bottleneck macht. Trotz vieler Optimierungen kommt es immer wieder zu Fehlern im Ablauf, weshalb es die Möglichkeit gibt die Station zu überbrücken.
Station 4 Handarbeitsplatz
Der Handarbeitsplatz ist ebenfalls Aufgabe von der Gruppe Produktionsoptimierung und -Planung. Dennoch ist es wichtig zu wissen, dass im Montage- und Demontage-Prozess die Bauteile vom roten Werkstückträger heruntergenommen werden zusammen oder auseinander gebaut werden. Anschließend werden die Teile zurück auf den roten Werkstückträger gelegt. Das SPS-Programm ist so ausgelegt, dass festgestellt wird, ob das Teil heruntergenommen wurde und anschließend wieder zurück gestellt wurde. Nach dem Zurückstellen geben zwei Lichtschranken am Handarbeitsplatz das Signal, dass Station 4 fertig ist.
Station 5 Qualitätskontrolle
Bei der Qualitätskontrolle ist eine Wenglor Kamera verbaut, die darauf geteached wurde, die Teile im Demontage-Prozess nach bestimmten Merkmalen zu bewerten. Diese Informationen werden an die SPS übertragen und anschließend an Station 6 weitergeleitet. Der dortige Roboter sortiert die Bauteile je nach Ergebnis zum Ausschuss oder zur Wiederverwendung.
Station 6 End of Line
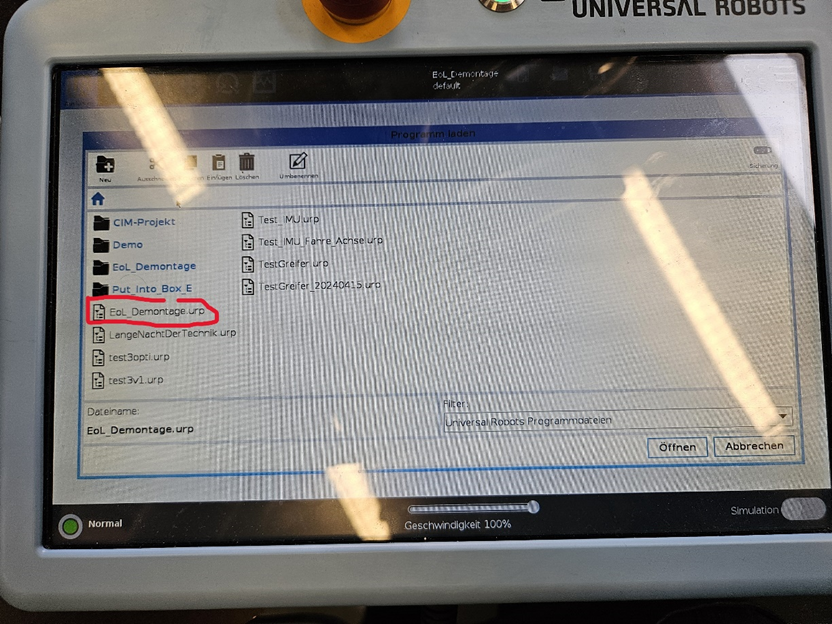
Der Roboter an Station 6 wird ähnlich gestartet wie Roboter 1. Er muss über das Touch Panel eingeschaltet werden und dann das Programm „Eol_Demontage.urp“ geladen werden. Anschließend muss der Roboter gestartet werden.
Station 6 besitzt 4 Arbeitszustände:
- Großes Bauteil (gut) in Magazin zur Wiederverwertung
- Großes Bauteil (schlecht) in Ausschusskiste
- Kleines Bauteil (gut) auf die Rutsche zum Handarbeitsplatz
- Kleines Bauteil (schlecht) in Ausschusskiste
SPS-Programm
Wenn bei laufender Anlage Fehler auftreten, ist es vorteilhaft das Programm live zu beachten. Hierfür muss der Computer an der End of Line gestartet werden. Login Passwort ist "qwertz". Danach kann das TIA-Portal- V18 gestartet werden und das aktuelle Programm aufgerufen werden.
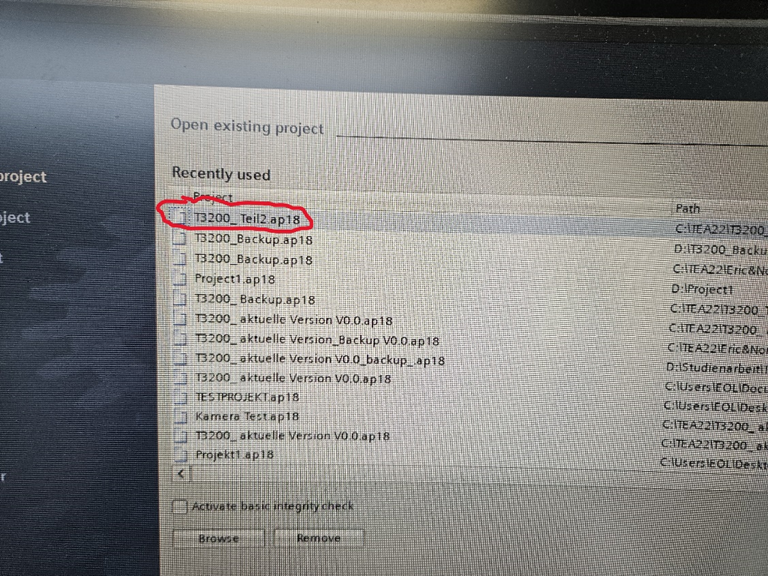
Das SPS-Programm ist vollständig auskommentiert und in der Studienarbeit jede einzelne Station noch näher beschrieben bezüglich ihrer verwendeten Adressen und essentiellen Informationen. Für eine schnelle Fehleridentifizierung kann im "Main_OB" der Baustein "Stopper_Controller" angesehen werden. Hier kann sehr schnell herausgefunden werden, welche Station noch nicht fertig ist. Danach kann bei der problematischen Station näher ins Detail gegangen werden.